CFG 局部收敛停止
从“每步两次前向”到“关键区域决定何时停”
目标:不背术语,也能独立讲清问题、公式、创新和证据
先记住这一句话
旧方法问:整张图平均完成了吗?
本方法问:最需要 CFG 的关键区域完成了吗?
这不是发明 CFG,而是发明一个更可靠的“CFG 何时可以关闭”的判据。
Part 1
模型每一步
到底在做什么
扩散生成:从噪声一步步走向图片
随机噪声
人物轮廓
服装结构
花纹细节
每一步,模型回答的不是“最终图片是什么”,而是:
当前 latent 下一小步应该朝哪个方向移动?
Qwen 更准确地预测“速度”
经典 DDPM 常写成噪声预测 $\epsilon_\theta$;Qwen-Image-Edit 的 flow matching 更接近速度预测:
$z_t$
当前带噪 latent
$t$
当前采样时刻
$c$
人物、服装、文字条件
叫“噪声预测”还是“速度预测”不影响 CFG 结构:它们都输出本步的更新方向。
Scheduler 把方向变成下一步
模型负责指方向,scheduler 负责迈一步。
Part 2
CFG 为什么
每一步都要算两次
同一个 latent,问模型两个问题
条件分支 · $v_c$
“已知这个人和这件目标服装,应该往哪里走?”
无条件分支 · $v_u$
“不强调目标条件时,你本来会往哪里走?”
代价:每个采样步需要两次约 200 亿参数模型的前向计算。
CFG:放大“条件带来的改变”
$v_c-v_u$
因为加入了目标服装,去噪方向发生的变化
$s$
把这项条件变化放大;当前设置约为 3.0
CFG 是“条件纠偏器”:让模型更忠实地朝目标服装方向生成。
为什么要研究“何时停”
25 步完整 CFG
约 50 次模型前向
如果后半程可以安全关闭 $v_u$:
剩余步骤仍继续,只是不再跑无条件分支。
关键不是“能不能停”,而是“怎样知道关键细节已经安全到可以停”。
Part 3
全局平均值
为什么会骗人
固定停止:所有题目同一交卷时间
纯色简单样本
已经稳定却继续计算
浪费算力
格纹困难样本
花纹未稳定就被强制停止
细节崩坏
固定时间表与输入内容无关,无法按难度分配计算。
全局停止:90 个简单 token 掩盖 10 个难 token
| 区域 | token 数 | 状态 |
|---|---|---|
| 背景 | 50 | 已稳定 |
| 皮肤与头发 | 30 | 已稳定 |
| 服装轮廓 | 10 | 已稳定 |
| 服装花纹 | 10 | 仍在强引导 |
全图平均:“90% 都好了,可以停。”
真正重要的花纹:“等等,我还没完成。”
Part 4
让关键区域
自己决定停止时机
第一步:找到 CFG 正在“用力”的 token
差值大
有无条件时方向明显不同
CFG 仍然重要
差值小
有无条件时方向已经接近
CFG 边际作用较弱
按幅值排序,取前 15% 作为动态高引导区域。
它不是服装分割 mask
不是
- 人工标注的服装区域
- 额外分割网络的输出
- 固定不变的空间位置
而是
- 每一步动态产生
- 完全来自模型内部张量
- VTON 中通常对应花纹与材质
真正的上位概念是“高引导区域”,不是“衣服在哪里”。
第二步:只在高引导区域判断收敛
如果连 CFG 作用最强的 token 上,两个方向也已经接近:
才认为后续无条件分支可以安全关闭。
第三步:暖机门,防止第 0 步假收敛
╲__________╱ ● 重新收敛
中段分歧低谷
起点的高相似只是“内容还没形成”,不是真正完成。
暖机门要求先经过中段分歧期,再判断后期的重新收敛。
第四步:单调锁定,停止后不再开启
if step >= gate and not stopped and local_cos >= tau_local:
    stopped = True
    stop_step = step
if stopped:
    velocity = velocity_cond  # 不再计算 uncond
稳定
不会在“停/开”之间振荡
可预测
停止后每一步只跑 cond
完整算法,一页讲完
简单样本早停,困难花纹晚停,同一组超参数自动按输入分配算力。
Part 5
证据证明了什么
又没有证明什么
机理证据:全局值真的掩盖了局部
全局平均余弦
看起来已收敛
高引导区域余弦
实际仍有分歧
20 个样本的中段步骤稳定存在约 +0.12 至 +0.15 差距。
等算力结果:质量增益来自重新分配
| 策略 | 平均跳过 uncond | LPIPS 均值 | LPIPS 最大值 |
|---|---|---|---|
| 全局判据 | 13.6 | 0.0086 | 0.0233 |
| 局部判据 | 12.7 | 0.0071 | 0.0177 |
平均失真降低
最差失真降低
困难灰格纹改善
差异发生在真正困难的样本
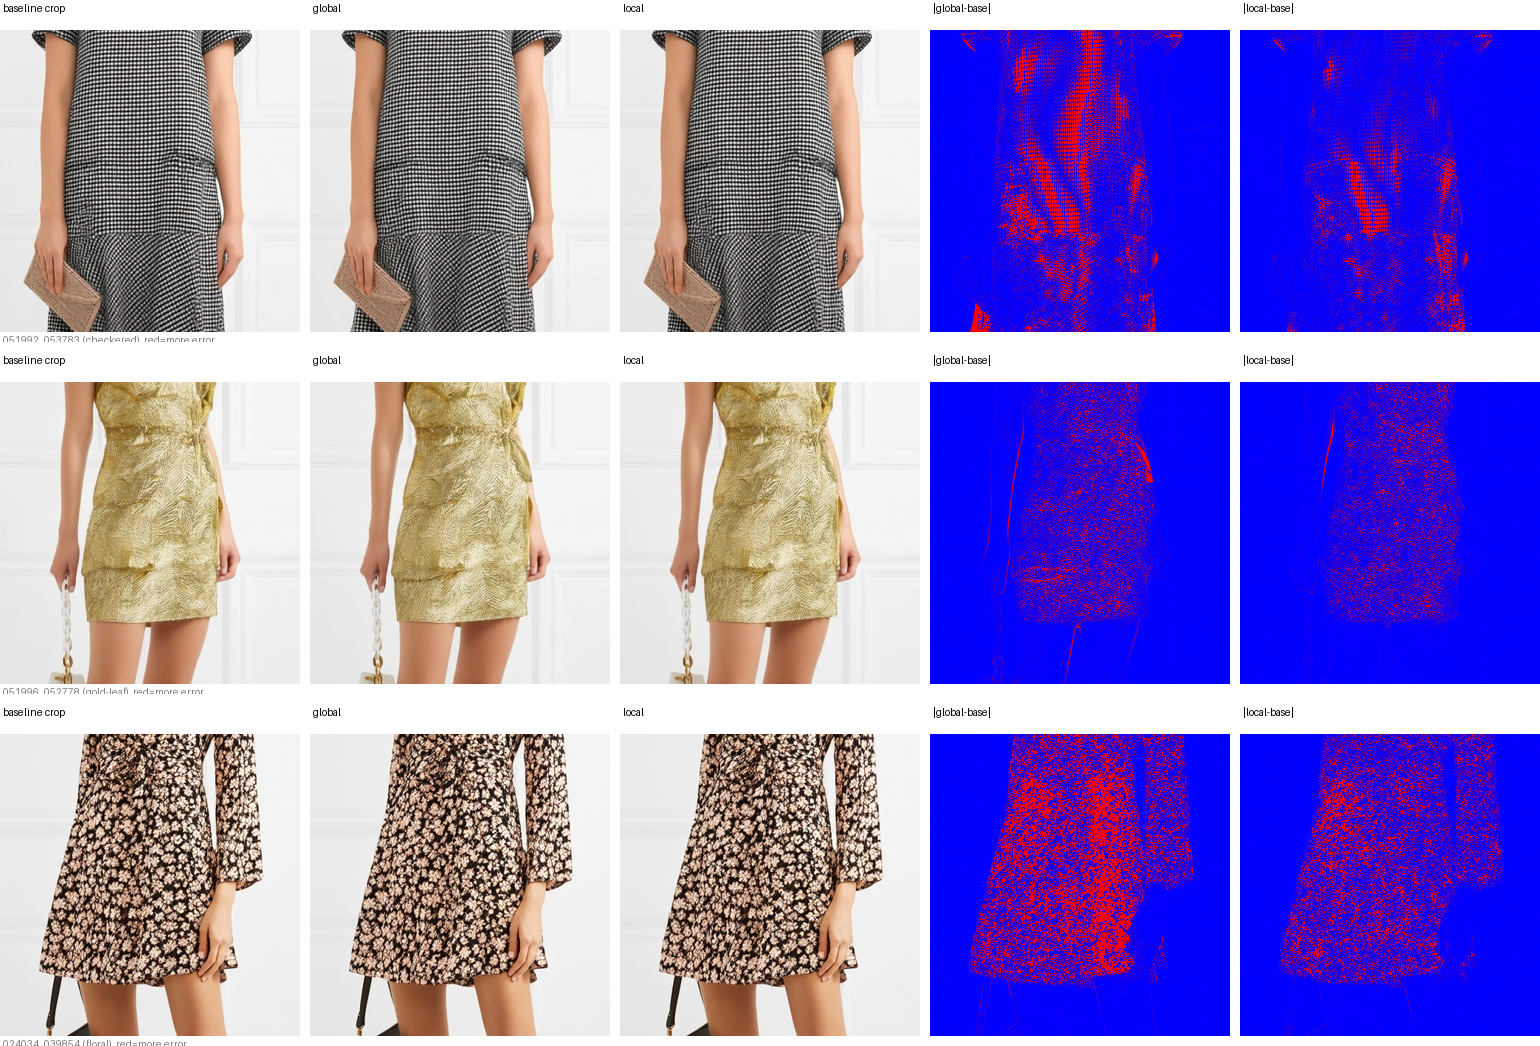
红色表示偏离完整 CFG 基线;局部判据在高频花纹区域更接近基线。
必须主动讲出的边界
证据支持
- 等平均算力时质量更好
- 困难样本最差失真更低
- 无需外部分割 mask
- 自动按输入分配计算
不要声称
- 同等平均质量下一定更快
- top 15% 是精确服装分割
- 额外张量运算严格为零
- 先验技术在任何参数下都不可能达到
Part 6
如何讲清
创新边界
它和相邻技术的本质区别
| 方法 | 看什么 | 改变什么 |
|---|---|---|
| Fixed interval | 固定步数 | 停止时刻 |
| Adaptive Guidance | 全部 token 平均收敛 | 停止时刻 |
| Mask-guided | 外部分割区域 | 区域引导方式 |
| S-CFG / C2FG | 区域或分数差 | 引导强度 $s$ |
| 本方法 | 内部信号识别的高引导区 | 辅助前向停止时刻 |
不主要回答“CFG 应该多强”,而是回答“什么时候可以彻底不算 uncond”。
两层保护:具体实现 + 上位原理
VTON 具体层
- $\lVert cond-uncond\rVert$ 定位
- top 比例 token
- 局部余弦
- 暖机门 + 单调锁定
- 停止 CFG 无条件分支
扩散模型通用层
- 任意内部引导影响信号
- 任意区域受限一致性度量
- 任意引导相关辅助计算
- 换脸、文字、Logo、商品编辑
五分钟口述骨架
- 代价:CFG 每步需要 cond/uncond 两次大模型前向。
- 缺陷:全局平均被背景/人体稀释,花纹未稳就误停。
- 洞察:逐 token 的 $\lVert cond-uncond\rVert$ 表示 CFG 当前作用强度。
- 方案:只在动态高引导区判收敛,加 gate 与单调锁定。
- 结果:等算力均值失真低 16.9%,最差低 24%。
- 边界:主张等算力质量和困难样本可达性,不主张纯速度全面领先。
最后自测:能答出才算真的会
- Qwen 每一步预测的是噪声还是速度?Scheduler 做什么?
- 为什么 CFG 要在同一个 latent 上跑 cond 和 uncond?
- 为什么全局余弦 0.97 仍可能误停?
- $\lVert cond-uncond\rVert$ 为什么能作为高引导信号?
- 暖机门和单调锁定分别解决什么问题?
- 为什么等平均算力仍能改善困难样本?
- 本方法与 S-CFG 的根本区别是什么?